新闻中心
NEWS
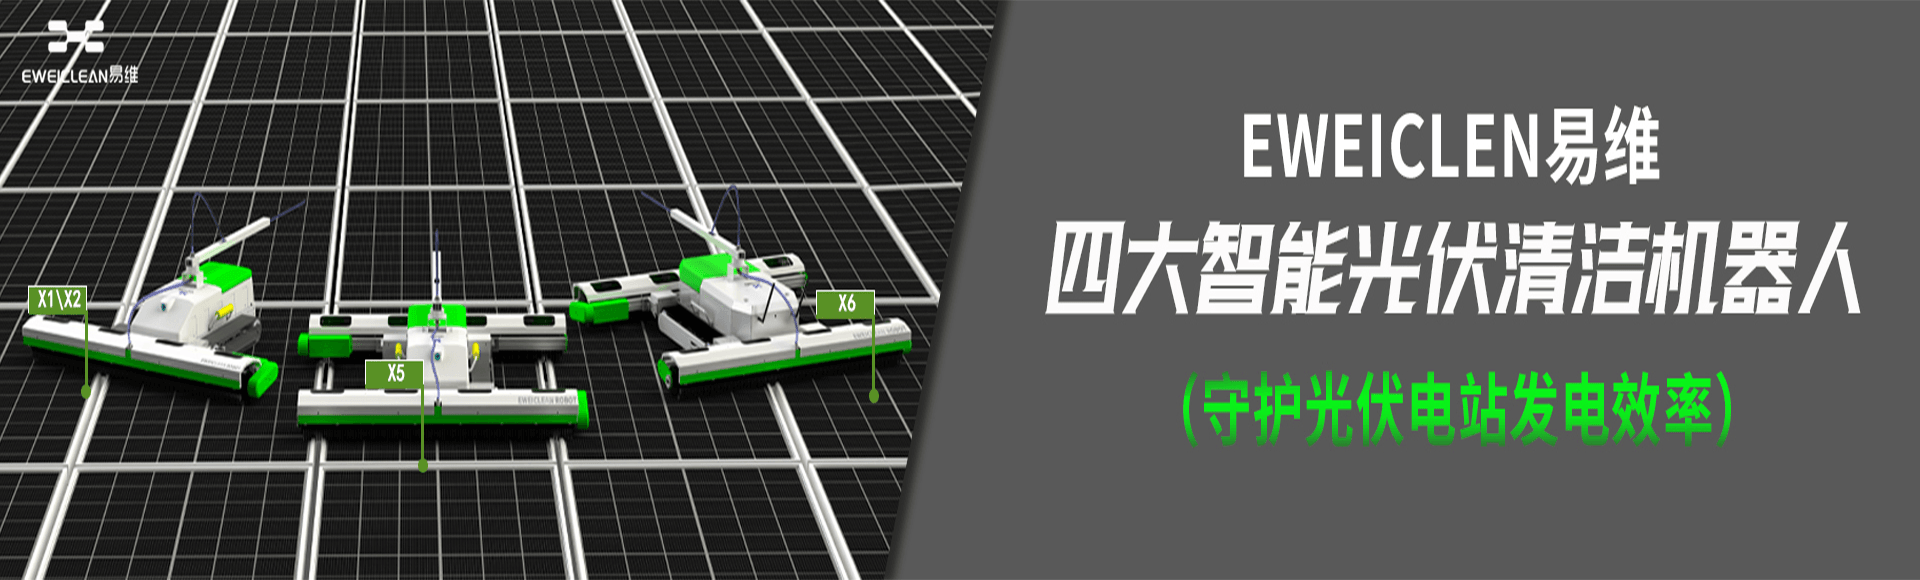
光伏清洁机器人是一套集成行走、清洁、感知、供电、控制模块的自动化设备,专门适配光伏组件阵列的特殊作业环境,能够在玻璃面板上稳定移动并完成清扫作业。整套系统分工明确,各个模块协同工作,实现无人化清扫。
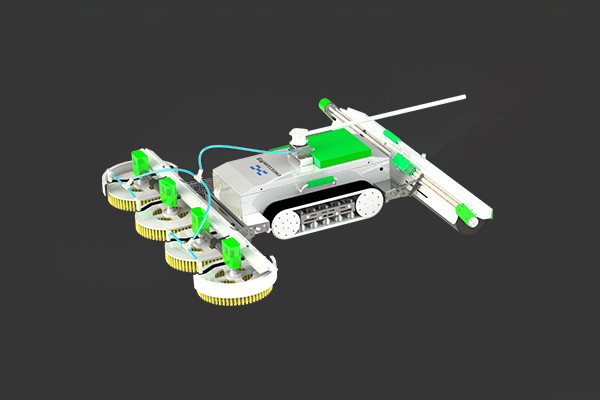
行走机构是机器人的承载基础,主流分为轮式和履带式两种结构。轮式结构轻量化更好,行进速度快,适合倾角较小、板面平整的光伏阵列;履带式接触面积更大,抓附力更强,适配倾角更大、支架存在轻微高低差的场景,能够减少打滑风险。行走机构会沿着组件边框或者板面行进,部分机型搭载摆渡结构,实现跨排移动,单台设备可以覆盖多排光伏阵列,提升设备利用率。
清洁执行单元是核心工作部件,最常见的是柔性滚刷结构。滚刷选用低硬度、耐磨的柔性材料,避免硬质材料刮伤光伏玻璃。干式机型依靠滚刷旋转带动气流,配合静电吸附作用剥离浮尘;湿式机型增加喷淋管路,喷洒清水或去离子水,软化鸟粪、泥渍等顽固污染物,再由滚刷擦拭去除。部分机型搭配刮水条,清扫后带走残留水渍,避免水分蒸发留下水痕。
感知系统相当于机器人的 “眼睛”,由距离传感器、倾角传感器、边界识别模块组成。传感器实时识别组件边缘、支架缝隙、线缆等障碍物,自动调整行进路线,防止从板面跌落或者撞击设备;倾角传感器实时监测坡面角度,调整行走动力,保证在倾斜面板上稳定运行。
供电与控制系统负责任务调度。一部分机器人采用内置锂电池供电,提前充电后进场作业;还有自供电方案,依靠配套小型光伏板为自身储能,延长续航。控制系统支持本地设定或者远程平台下发任务,可以设置清扫时段、行进速度、清扫次数,一般优先安排在夜间或者清晨光照弱的时段作业,避免清扫过程遮挡光照影响发电。整套设备依靠多模块配合,在不损伤组件的前提下,自动化完成光伏板清洁工作。


 扫一扫添加微信