新闻中心
NEWS
光伏电站的清洗是保障发电收益的核心运维工作,随着机械化替代人工成为行业大趋势,市场上光伏清洗机器人产品琳琅满目,宣传话术五花八门:“智能全自动”“自主作业”“AI 智能清洗” 层出不穷。很多运维企业、电站业主采购设备之后才发现,标称 “全自动” 的机器到现场频频跑偏,复杂场地直接 “罢工”,自动化功能沦为摆设。
参照自动驾驶的分级逻辑,我们可以把光伏清洗机器人按照L0 手动遥控、L2 级自动人机协同、L3 全自动无人作业三个等级清晰划分,帮助从业者拨开营销噱头,基于自身真实工况选择合适设备。
L0 级:纯手动遥控,全部操作依赖人工介入 L0 是光伏清洗机器人的基础等级,也就是传统遥控式清洗机器人。设备本身不具备自主路径识别、自动纠偏能力,前进、后退、转向、修正轨迹全部依靠操作人员手握遥控器实时操控。设备仅承担机械行走与刷洗作业,“眼睛和大脑” 完全是操作人员。
作业过程中,工人必须全程紧盯设备运行状态,持续微调方向。大面积电站清洗时,操作人员长时间高度集中注意力,极易产生疲劳,疲劳之后就容易出现偏洗、漏洗。漏洗会造成组件热斑,损害组件寿命,还需要返工处理。部分 L0 机型附带简单定速巡航,但是没有自主纠偏能力,只能固定速度直行,一旦发生偏移不会自行修正,本质上依旧属于 L0 手动级别,这也是很多运维师傅吐槽 “巡航功能不好用” 的根源。
优势是价格低、上手简单,不依赖复杂传感器算法,无论场地如何异形都可以靠人工操控完成清洗;短板是人力消耗大,作业质量高度依赖工人熟练度,大面积电站作业效率受限。适合小型零星分布式电站、预算有限、清洗频次不高的场景。
L2 级:半自动人机协同,机器负责重复劳动,人工做监督兜底 L2 属于人机协同半自动,以猛士清洗王X5为代表。核心特征:设备具备环境感知、自主纠偏能力,80% 作业时间可以自主完成清洗行走,但是仍然需要人员在场值守,遇到障碍物、阵列异形、组件破损等特殊工况,需要人工接管干预。
易维猛士 X5 搭载 L2 级智控自主清洁技术,依靠 PVLCC 电池栅线跟踪保持技术,多传感器 + AI 视觉识别光伏板栅线,定位精度 ±10mm,作业中实时动态纠偏,不需要工人频繁修正方向;搭配 PVACC 纵向自适应巡航、PRO 版本弓形模式,能够自主直行、自动换行转向,完成弓字形往复清洗。
但 L2 不是完全撒手不管。当遇到组件破损、大面积遮挡、特殊挡边水槽等复杂现场,机器识别受限,需要运维人员切换遥控模式手动处理。L2 不追求 100% 无人,核心逻辑是把枯燥重复的纠偏行走交给机器,人负责监控风险、处理特殊异常工况。
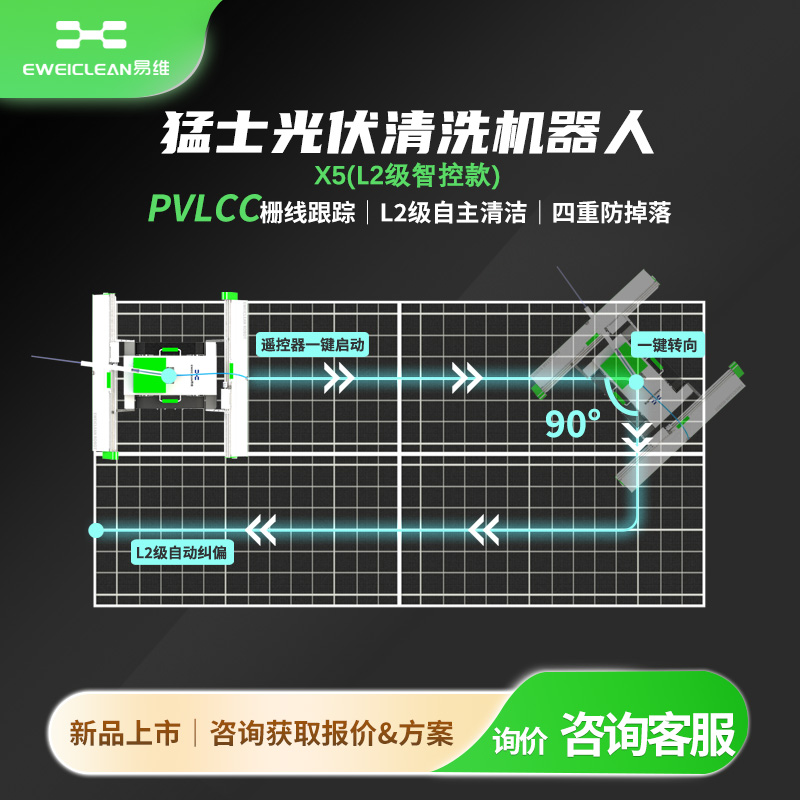
对比 L0,L2 极大降低工人劳动强度,实测节省 80% 人工精力;不需要提前建图测绘,开箱即可作业,对支架沉降、轻微变形的存量电站兼容性强;采购成本远低于 L3 全自动机型,回本周期短,完美适配第三方运维公司跨项目流动作业,也是当前国内存量电站最具落地价值的方案。
L3 级:真正全自动,可实现无人值守作业 L3 为高级全自动清洗机器人。L3 级设备需要完成场地前期测绘、阵列建图,搭载 RTK 高精度定位、激光雷达、多组感知硬件,能够自主规划全局路径,自动识别障碍物、自主避障、自主换行,理论上启动之后可以做到全程无人值守完成整片电站清洗。
但 L3 全自动有着严苛的使用前提:电站阵列规整统一,支架不能有明显沉降变形,不能有大量异形障碍物,场地需要满足建图条件。一旦现场和前期测绘地图出现较大出入,设备就会报错、停止作业。同时 L3 设备硬件成本高,采购价格昂贵,部署调试周期长,对于老旧存量电站、山地电站、带挡边水槽的工商业屋顶,很多场景无法适配。更适合新建标准化大型地面电站,预算充足、场地条件理想的项目。
梳理完 L0、L2、L3 三级就不难理解,很多商家把 L2 半自动宣传成 L3 全自动,造成用户心理预期落差。并不是等级越高就越好,选型的核心要看自身电站实际条件。国内大量存量电站阵列并不完美,支架沉降、组件公差、现场障碍物是常态,L2 人机协同半自动兼顾自动化能力、性价比和场景适配,是现阶段大多数运维项目的最优解;标准化新建大型地面电站,预算充裕,才适合考虑 L3 全自动;小体量零星项目可以选择 L0 手动遥控机型。
光伏清洗智能化,不等于一味追求 “无人噱头”,适合现场工况、能真正减轻工人负担的设备,才是好设备。


 扫一扫添加微信